有線ポート(USB / I2C通信・デジタル入力)
KeiganMotor は、有線によるコントロールを可能にするためUSB Micro-B ポート と I2C ポート(2個共通バス)を有しています。
| 有線 ポート | 目的 |
| USB | PC、Raspberry Pi 等と、USB Type-A to micro-B ケーブル等で接続 |
| I2C | マイコンボード(Arduino, Raspberry pi 等)と接続 |
I2Cポートのコネクタは 日本圧着端子(JST)のZHコネクタ: S4B-ZR-SM4A を使用しています。
適合するハウジングは、同社製 ZHR-4 となります。
有線ポートへのアクセス
Section titled “有線ポートへのアクセス”2021.10.20以降は以下「新」の通り、カバーを開けずにポートへ接続できます。
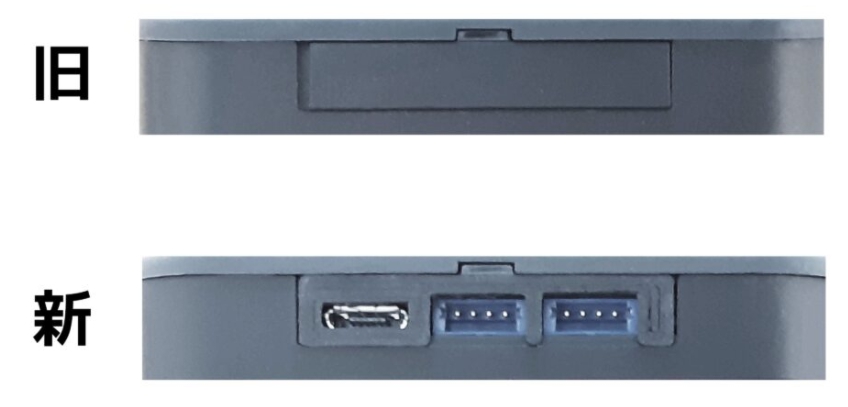
2020.10.20以前の製品の場合、以下を参照してコネクタカバーを外して下さい。
コネクタカバーの取外し方法(旧 KM-1シリーズ)
Section titled “コネクタカバーの取外し方法(旧 KM-1シリーズ)”
- 精密ドライバーでコネクタカバーを固定しているネジを外します。
- コネクタカバーのネジが付いていた側をつまみ、反対側を支点にしてコネクタカバーを外します。
- コネクタカバーを引き抜きます。
コネクタカバーのネジがローターに磁力で吸着する恐れがありますので、ネジを外す際には必ず指でネジを押さえてください。
有線ポートの詳細
Section titled “有線ポートの詳細”コネクタポートを外すと下図のコネクタがあります。(I2Cポートのピン配置は下図参照)
USB micro-B ポートを用いた USB シリアル通信 及び、I2C ポートを用いた I2Cシリアル通信、デジタル入力としての使用が可能です。
※ SCL, SDA ピンは、3.3Vトレラントです。故障の原因となりますので、3.3V超える電圧がかからないようにしてください。
※ 5Vラインは、I2C通信を行う場合は接続しないでください。KeiganMotor または 接続機器が破損する場合があります。
本 5Vラインは、電圧 5V / 消費電流 60mA 以下のセンサーに電力を供給する場合にご使用頂けます。
参考:


USB での通信
Section titled “USB での通信”USB 通信用ケーブルに関する注意点
Section titled “USB 通信用ケーブルに関する注意点”PC または Raspberry Pi と KeiganMotor との接続は、USB Type-A to micro B ケーブルを用います。
ケーブルが原因で接続できない、または通信が不安定になる場合がありますので、USB Type-A to micro B ケーブルは、以下のものを推奨しています。
- 高速通信に対応しているもの
- シールドを有するもの(シールドケーブル)
- フェライトコアを有するもの
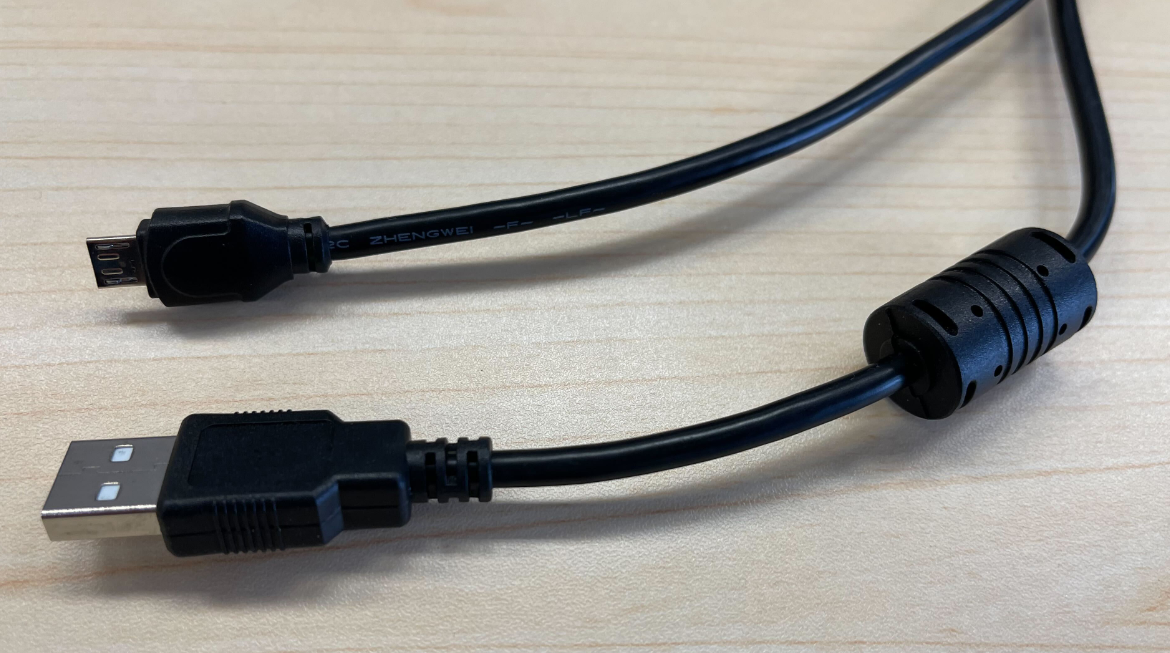
フェライトコア付きシールドケーブルの例
うまくいかない場合は、先ずケーブルの交換を試してみて下さい。
USB ハブ推奨品と注意点
Section titled “USB ハブ推奨品と注意点”USBの推奨品は、以下となります。
・BUFFALO USB ハブ USB2.0 バスパワー 4ポート ブラック BSH4U055U2BK
通信が不安定になる場合は、USBハブの交換、またはUSBハブを介さずに接続して、試してみて下さい。
特に、複数台が同時に通信ができなくなる場合、USBハブが原因の可能性があります。
また、Raspberry Pi 4 の場合、KeiganMotorを複数接続すると、Raspberry Pi が起動しない問題があります。この場合は、USBハブを接続することで改善できる場合があります。
USBシリアル通信時のデフォルト設定
Section titled “USBシリアル通信時のデフォルト設定”| Baudrate | 115200 |
| Data Bits | 8 |
| Parity: | none |
| Stop Bits: | 1 |
| Flow Control | CTS on, RTS on(ハードウェア) |
Windows を使用して Teraterm で通信する例はこちら を参照下さい。
I2C (アイスケアシー)での通信
Section titled “I2C (アイスケアシー)での通信”I2C通信時のデフォルト設定
Section titled “I2C通信時のデフォルト設定”| KeiganMotor スレーブアドレス | 0x20 |
(I2CSlaveAddres コマンドにより変更が可能です)
I2Cポートをデジタル入力として使用する
Section titled “I2Cポートをデジタル入力として使用する”ファームウェア ver 2.42 以降より、I2Cポートはセンサーやボタンなどのデジタル入力に使用することができるようになりました。
それぞれアクティブロー(デフォルト High, センサーからの Low で検知)入力として使用可能です。
デジタル入力の機能は主に KeiganMotor とセンサーを直接つないで、外部コントローラなしにシステムを構築するために使用します。
詳細は【KMQuick】を参照ください。
| SDA | デジタル入力 D0 |
| SCL | デジタル入力 D1 |
※ I2C通信とデジタル入力は同時使用できません
オプション品:センサー
Section titled “オプション品:センサー”センサテック社光電センサーとKeiganMotor のデジタル入力 D0, D1 に簡単に接続するためのケーブルをご提供できます。
【こちら】を参照ください。
© Keigan Inc.